Ayrılmadan sonra
Bir dağıtıcının yayı bir CubeSat’i ya da PocketQube’ü dışarı ittiğinde kuvvet hiçbir zaman tam olarak kütle merkezinden geçmez ve raylar arasında sürtünme farklıdır; uydu bu yüzden genellikle saniyede birkaç ile birkaç on derece arasında bir açısal hızla ayrılır. PocketQube’ler için 180°/s’ye varan başlangıç hızları ve 5°/s’nin altında bir hedef tasarım ölçütü olarak önerilmiştir[1]; POQUITO, kartlarına basılmış manyetik tork çubuklarıyla 20°/s’den bir yörünge içinde sönümlendi[2]. Güneş’e yönelimden antenlere ve kameralara kadar hiçbir yönlendirme görevi dönü bitmeden başlayamaz.
Manyetik tork
Bir manyetik tork çubuğu (magnetorquer), bobinindeki akımdan bir manyetik dipol üretir. Yer manyetik alanı içinde dipole bir tork etkir[3]:
500 km’de alan ekvator üzerinde yaklaşık 25 µT, kutuplar üzerinde yaklaşık 50 µT’dir. Torkun her zaman ’ye dik olması manyetik kontrolün temel sınırlamasıdır: herhangi bir anda alan doğrultusundaki bileşen kontrol edilemez. Eksik eksen, alan doğrultusu yörünge boyunca döndükçe zamanla geri kazanılır.
B-dot yasası
Uydu hızlı dönerken gövde çerçevesinde ölçülen alanın değişimi esas olarak kendi dönüşünden gelir:
yasası bu türevin tersi yönünde bir dipol komut eder:
Yasanın neden çalıştığı, dipolü tork ifadesine koyup dönme kinetik enerjisinin değişim hızını aldığımızda ortaya çıkar. özdeşliğiyle:
Burada açısal hızın alana dik bileşenidir. Enerji hiçbir zaman artmaz; yalnızca hız alana paralelken azalmayı bırakır, yörünge hareketi ise bunun uzun sürmesine izin vermez. Avanzini ve Giulietti bu davranışı ayrıntılı olarak çözümledi ve kazancın yörünge hızından ve en küçük eylemsizlik momentinden nasıl seçilebileceğini gösterdi[4].
Yasa neden sıfıra ulaşmaz?
Hız düştükçe yaklaşımı geçerliliğini yitirir: alanın eylemsiz çerçevedeki kendi dönüşü artık ihmal edilemez. Kutupsal bir yörüngede dipol alanının doğrultusu yörünge başına yaklaşık iki tur döner. B-dot bu durumda gövdeyi alanı izlemeye zorlar ve hız yörünge hızı ’nin iki katı civarına oturur.1500 km’de °/s, dolayısıyla °/s’dir. Benzetimde üç yörünge sonra görülen 0,18–0,19°/s aynı mertebededir.
Benzetim kurulumu
Aralığın iki ucunu karşılaştırıyoruz: eksen başına 0,05 A·m² dipollü 1,33 kg’lık bir 1U ve kartlara sarılmış bobinleri 0,005 A·m²’ye ulaşan 0,25 kg’lık bir 1P. İkisi de (6, −5, 5,5)°/s, yani yaklaşık 9,6°/s ile başlıyor.
- Yörünge: 500 km dairesel, 97,4° eğiklik (Güneş eşzamanlı).
- Alan modeli: 9,4° eğik ve Dünya’yla birlikte dönen dipol; T.
- Eylemsizlik: homojen küp yaklaşımı ; 1U için yaklaşık 2,2 × 10⁻³ kg·m², 1P için 1,0 × 10⁻⁴ kg·m².
- Kontrol: 1 Hz örnekleme, sonlu farklarla , eksen başına doyum.
- İntegrasyon: kuaterniyon kinematiği ve Euler denklemleri, dördüncü mertebe Runge–Kutta, 0,5 s adım.
- İhmal edilenler: çekim gradyanı, aerodinamik ve torkları, algılayıcı gürültüsü.
Sonuçlar
- 1U CubeSat, 0,05 A·m² bobinler
- 1P PocketQube, 0,005 A·m² bobinler
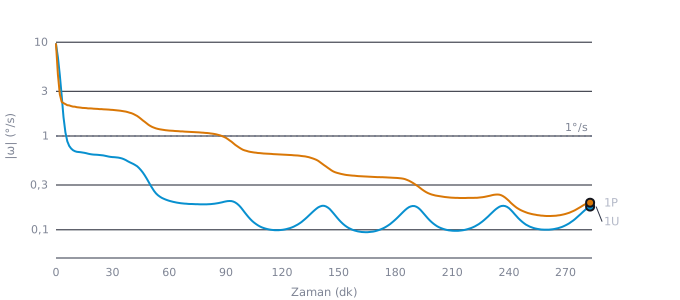
Verileri tablo olarak göster
| Zaman (dk) | 1U CubeSat, 0,05 A·m² bobinler | 1P PocketQube, 0,005 A·m² bobinler |
|---|---|---|
| 0 | 9,55 | 9,55 |
| 5 | 1,10 | 2,19 |
| 10 | 0,69 | 2,05 |
| 30 | 0,60 | 1,90 |
| 60 | 0,20 | 1,14 |
| 90 | 0,20 | 0,96 |
| 120 | 0,10 | 0,63 |
| 180 | 0,13 | 0,36 |
| 240 | 0,17 | 0,20 |
| Senaryo | Eylemsizlik (kg·m²) | En büyük dipol (A·m²) | Kazanç k (A·m²·s/T) | |ω| < 1°/s’ye süre | Üç yörünge sonra |ω| |
|---|---|---|---|---|---|
| 1U CubeSat, 0,05 A·m² bobinler | 2,30 × 10⁻³ | 0,05 | 30.000 | 5,4 dk | 0,18 °/s |
| 1P PocketQube, 0,005 A·m² bobinler | 1,05 × 10⁻⁴ | 0,005 | 3.000 | 87,8 dk | 0,19 °/s |
Karşılaştırma için yörünge açısal hızı n = 0,0634 °/s, 2n = 0,127 °/s.
1U’daki ilk dik düşüş, dipolün doyumda olduğu evredir: tork en büyük değerinde kalır ve hız birkaç dakikada 1°/s’nin altına iner. 1P’de tork-eylemsizlik oranı benzerdir; ancak kart bobinlerinin küçük dipolü ve onlar için seçilen kazanç aynı eşiği yaklaşık bir yörüngeye uzatır. İki eğrideki dalgalanma, alanın gövdeye göre değişen doğrultusundan gelir: hız alana paralel düştüğü her an sönüm yavaşlar.
Boyut neden beklenenden az önemli?
Homojen bir küpün asal eylemsizlik momenti boyutun beşinci kuvvetiyle ölçeklenir; bu yüzden bir PocketQube, bir 1U’nun eylemsizliğinin yalnızca %3–5’ine sahiptir[5]. Aynı teknolojideki bir bobin dipolü çevrelediği alan ile sarım sayısının çarpımıyla ölçeklenir; dolayısıyla eylemsizlikten daha yavaş küçülür. Dipolü on kat küçük bir 1P’nin yine de bir yörünge içinde sönümlenmesinin nedeni budur.
Ayrık bir uygulama
Uçuş yazılımında B-dot birkaç satırlık bir döngüdür. Çalışan manyetik tork çubukları manyetometreyi bozduğu için ölçüm ve eyleme sırayla yapılır.
#include <math.h>

#define DT_S    1.0f    /* kontrol periyodu [s] */
#define K_BDOT  3.0e4f  /* kazanç [A·m²·s/T] */
#define M_MAX   0.05f   /* eksen başına en büyük dipol [A·m²] */

static float b_prev[3];
static int has_prev = 0;

/* b: gövde çerçevesinde manyetometre okuması [T]
   m: manyetik tork çubuklarına komut edilen dipol [A·m²] */
void bdot_step(const float b[3], float m[3])
{
    for (int i = 0; i < 3; i++) {
        float bdot = has_prev ? (b[i] - b_prev[i]) / DT_S : 0.0f;
        m[i] = fmaxf(-M_MAX, fminf(M_MAX, -K_BDOT * bdot));
        b_prev[i] = b[i];
    }
    has_prev = 1;
}
Örnekleme hızı başlangıç hızına uygun olmalıdır. 180°/s’de alan gövde çerçevesinde saniyede yarım tur döner ve 1 Hz’lik bir sonlu fark anlamını yitirir. Yüksek başlangıç hızları bekleyen PocketQube’ler, her ölçüm penceresinde bobinler kapatılan 5–10 Hz’lik bir döngüye ihtiyaç duyar.
Yönelim kipleri
stateDiagram-v2
  state "Bekleme" as Wait
  state "Dönü sönümleme (B-dot)" as Detumble
  state "Güneş yakalama" as Sun
  state "Nominal" as Nominal
  state "Güvenli kip" as Safe
  [*] --> Wait : ayrılma
  Wait --> Detumble : zamanlayıcı doldu
  Detumble --> Sun : |ω| ≤ 1°/s
  Sun --> Detumble : |ω| ≥ 3°/s
  Sun --> Nominal : Güneş algılayıcısı kilitlendi
  Nominal --> Safe : düşük batarya
  Safe --> Detumble : batarya toparlandı
Dönü sönümlemeden çıkış ve yeniden giriş için farklı eşikler, burada 1 ve 3°/s, kiplerin sürekli gidip gelmesini önleyen bir histerezis sağlar.
Tasarım kuralları
- Dipolü ve eylemsizliği birlikte boyutlandırın. Sönümleme süresini en büyük torkun açısal momentuma oranı belirler; bir 1P’deki kart bobinleri saatler değil, bir yörünge mertebesinde süreler verir.
- Doyum evresini kazanç belirler. Fazla büyük bir kazanç bobinleri doyumda tutar ve yasayı aç-kapa kontrole indirger; fazla küçük bir kazanç mevcut torku boşa harcar.
- Manyetometreyi özenle yerleştirin ve kalibre edin. Batarya akımları ve bobinler okumaya sabit bir sapma ekler. Türev alma bunun çoğunu giderir, ama doyum ve gürültü davranışını yine etkiler. Pasif kararlı tasarımlardaki gibi kalıcı bir mıknatısın yakınında sapma algılayıcının ölçüm aralığını aşabilir[6].
- Dönü sönümleme ilk evredir. Hassas yönlendirme, ikinci bir denetleyicinin yönettiği Güneş algılayıcıları, jiroskoplar ve gerekirse tepki tekerleri ister.