Nach dem Ausstoß
Wenn die Feder eines Deployers einen CubeSat oder PocketQube ausstößt, verläuft die Kraftwirkungslinie nie exakt durch den Massenmittelpunkt, und die Reibung entlang der Führungsschienen ist unterschiedlich. Der Satellit verlässt den Ausstoßmechanismus daher mit einer Anfangsdrehrate, die typischerweise zwischen einigen wenigen und mehreren Dutzend Grad pro Sekunde liegt. Für PocketQubes wurden Anfangsdrehraten von bis zu 180°/s und ein Zielwert unter 5°/s als Entwurfskriterien vorgeschlagen[1]; POQUITO baute seine Drehrate von 20°/s mithilfe in die Leiterplatten integrierter Magnetorquer innerhalb eines einzigen Umlaufs ab[2]. Keine Ausrichtungsaufgabe – von der Sonnenakquisition bis zum Ausrichten von Antennen und Kameras – kann beginnen, bevor diese Rotation abgebaut ist.
Magnetisches Drehmoment
Ein Magnetorquer erzeugt über den Strom in seiner Spule ein magnetisches Dipolmoment . Im Erdmagnetfeld erfährt dieser Dipol ein Drehmoment[3]
In 500 km Höhe beträgt die magnetische Flussdichte etwa 25 µT über dem Äquator und rund 50 µT über den Polen. Dass das Drehmoment stets senkrecht auf steht, bildet die grundlegende Einschränkung jeder magnetischen Lageregelung: Zu keinem Zeitpunkt lässt sich die Komponente parallel zum Magnetfeld direkt beeinflussen. Die fehlende Achse wird erst über die Zeit hinweg steuerbar, während sich die Feldrichtung entlang der Umlaufbahn dreht.
Das B-dot-Regelgesetz
Solange der Satellit schnell rotiert, resultiert die im körperfesten Koordinatensystem gemessene zeitliche Änderung des Magnetfelds hauptsächlich aus der Eigenrotation des Satelliten:
Das -Gesetz kommandiert ein Dipolmoment, das dieser zeitlichen Ableitung entgegengerichtet ist:
Warum dieses Gesetz funktioniert, zeigt sich, wenn man den Dipol in die Drehmomentgleichung einsetzt und die zeitliche Änderung der kinetischen Rotationsenergie bildet. Mit der Vektoridentität folgt:
wobei die Komponente der Winkelgeschwindigkeit senkrecht zum Magnetfeld bezeichnet. Die Rotationsenergie nimmt niemals zu; ihre Abnahme setzt nur dann kurzzeitig aus, wenn die Drehachse exakt parallel zum Magnetfeld liegt – ein Zustand, der aufgrund der Bahnbewegung nicht andauern kann. Avanzini und Giulietti haben dieses Verhalten eingehend untersucht und gezeigt, wie sich die Verstärkung aus der mittleren Bahnbewegung und dem kleinsten Hauptträgheitsmoment bestimmen lässt[4].
Warum das Regelgesetz nicht bis auf null abregelt
Sinkt die Drehrate ab, so verliert die Näherung ihre Gültigkeit: Die Drehung des Erdmagnetfelds selbst im Inertialsystem ist dann nicht mehr vernachlässigbar. Auf einer polaren Umlaufbahn dreht sich der Richtungsvektor eines Dipolfelds pro Umlauf zweimal. B-dot versucht dann, den Satellitenkörper dem rotierenden Feld nachzuführen, sodass sich die Winkelgeschwindigkeit nahe der doppelten Bahnwinkelgeschwindigkeit einpendelt.1In 500 km Höhe gilt °/s, also °/s. Die in der Simulation nach drei Umläufen beobachteten 0,18–0,19°/s liegen in derselben Größenordnung.
Simulationsaufbau
Wir vergleichen zwei Eckpunkte des Größenspektrums: einen 1,33 kg schweren 1U-CubeSat mit 0,05 A·m² pro Achse und einen 0,25 kg schweren 1P-PocketQube, dessen in die Leiterplatten integrierte Spulen 0,005 A·m² erreichen. Beide starten bei °/s, also einem Betrag von rund 9,6°/s.
- Umlaufbahn: 500 km Kreisbahn, 97,4° Inklination (sonnensynchron).
- Feldmodell: um 9,4° geneigter und mit der Erde rotierender Dipol; T.
- Trägheitsmoment: Näherung als homogener Würfel ; etwa für den 1U und für den 1P.
- Regelung: 1 Hz Abtastrate, Rückwärtsdifferenzenquotient für , achsenweise Sättigung.
- Integration: Quaternionenkinematik und Eulersche Kreiselgleichungen, klassisches Runge-Kutta-Verfahren vierter Ordnung, Schrittweite 0,5 s.
- Vernachlässigt: Gravitationsgradienten-, aerodynamische und Restdipol-Störmomente sowie Sensorrauschen.
Ergebnisse
- 1U CubeSat, 0,05 A·m² Spulen
- 1P PocketQube, 0,005 A·m² Spulen
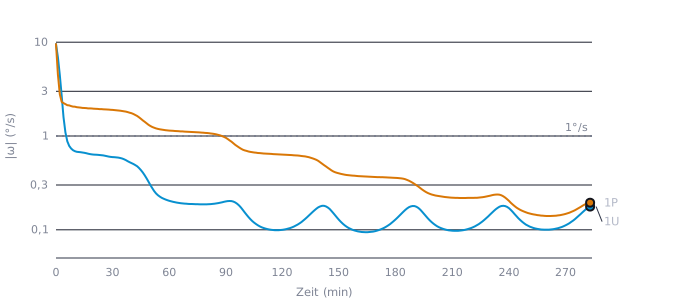
Daten als Tabelle anzeigen
| Zeit (min) | 1U CubeSat, 0,05 A·m² Spulen | 1P PocketQube, 0,005 A·m² Spulen |
|---|---|---|
| 0 | 9,55 | 9,55 |
| 5 | 1,10 | 2,19 |
| 10 | 0,69 | 2,05 |
| 30 | 0,60 | 1,90 |
| 60 | 0,20 | 1,14 |
| 90 | 0,20 | 0,96 |
| 120 | 0,10 | 0,63 |
| 180 | 0,13 | 0,36 |
| 240 | 0,17 | 0,20 |
| Szenario | Trägheit (kg·m²) | Größter Dipol (A·m²) | Verstärkung k (A·m²·s/T) | Zeit bis |ω| < 1°/s | |ω| nach drei Umläufen |
|---|---|---|---|---|---|
| 1U CubeSat, 0,05 A·m² Spulen | 2,30 × 10⁻³ | 0,05 | 30.000 | 5,4 min | 0,18 °/s |
| 1P PocketQube, 0,005 A·m² Spulen | 1,05 × 10⁻⁴ | 0,005 | 3.000 | 87,8 min | 0,19 °/s |
Zum Vergleich beträgt die Bahnrate n = 0,0634 °/s und 2n = 0,127 °/s.
Beim 1U entspricht der steile anfängliche Abfall der Phase, in der das kommandierte Dipolmoment in der Sättigung arbeitet: Das Stellmoment bleibt auf seinem Maximalwert, und die Drehrate fällt innerhalb weniger Minuten unter 1°/s. Beim 1P ist das Verhältnis von Drehmoment zu Trägheitsmoment ähnlich, doch das kleine Dipolmoment der Leiterplattenspulen und die dafür gewählte Verstärkung strecken das Erreichen derselben Schwelle auf rund einen Umlauf. Die Welligkeit beider Kurven rührt von der sich ändernden Richtung des Magnetfelds relativ zum Satellitenkörper her: Die Dämpfung verlangsamt sich immer dann, wenn der Drehratenvektor vorübergehend nahezu parallel zum Magnetfeld ausgerichtet ist.
Warum die Baugröße weniger ausmacht als erwartet
Das Hauptträgheitsmoment eines homogenen Würfels, , skaliert bei konstanter Dichte mit der fünften Potenz der Kantenlänge; ein PocketQube besitzt daher nur 3–5 % des Trägheitsmoments eines 1U-CubeSats[5]. Das Dipolmoment einer Spule gleicher Technologie skaliert hingegen mit der umschlossenen Fläche mal der Windungszahl und schrumpft somit langsamer als das Trägheitsmoment. Aus diesem Grund wird ein 1P selbst mit einem zehnmal kleineren Dipolmoment noch innerhalb eines Umlaufs zuverlässig entdrallt.
Zeitdiskrete Implementierung
In der Flugsoftware besteht der B-dot-Regler aus einer Schleife von wenigen Codezeilen. Messung und Ansteuerung der Spulen wechseln sich dabei zeitlich ab, da bestromte Magnetorquer die Messung des Magnetometers verfälschen würden.
#include <math.h>

#define DT_S    1.0f    /* Regelperiode [s] */
#define K_BDOT  3.0e4f  /* Verstärkung [A·m²·s/T] */
#define M_MAX   0.05f   /* maximales Dipolmoment pro Achse [A·m²] */

static float b_prev[3];
static int has_prev = 0;

/* b: Magnetometermesswert im körperfesten System [T]
   m: kommandiertes Dipolmoment für die Magnetorquer [A·m²] */
void bdot_step(const float b[3], float m[3])
{
    for (int i = 0; i < 3; i++) {
        float bdot = has_prev ? (b[i] - b_prev[i]) / DT_S : 0.0f;
        m[i] = fmaxf(-M_MAX, fminf(M_MAX, -K_BDOT * bdot));
        b_prev[i] = b[i];
    }
    has_prev = 1;
}
Die Abtastrate muss zur erwarteten Anfangsdrehrate passen. Bei 180°/s dreht sich das Magnetfeld im körperfesten Koordinatensystem um eine halbe Umdrehung pro Sekunde, wodurch ein Differenzenquotient mit 1 Hz Abtastrate unbrauchbar wird. PocketQubes, bei denen hohe Ausstoßdrehraten zu erwarten sind, benötigen eine Regelschleife mit 5–10 Hz, wobei die Spulen während jedes Messfensters stromlos geschaltet werden.
Betriebsmodi der Lageregelung
stateDiagram-v2
  state "Wartephase" as Wait
  state "Entdrallung (B-dot)" as Detumble
  state "Sonnenakquisition" as Sun
  state "Nominalbetrieb" as Nominal
  state "Sicherheitsmodus" as Safe
  [*] --> Wait : Ausstoß
  Wait --> Detumble : Timer abgelaufen
  Detumble --> Sun : |ω| ≤ 1°/s
  Sun --> Detumble : |ω| ≥ 3°/s
  Sun --> Nominal : Sonnensensor eingerastet
  Nominal --> Safe : Unterspannung Batterie
  Safe --> Detumble : Batterie erholt
Unterschiedliche Schwellenwerte für das Verlassen und den Wiedereintritt in den Entdrallungsmodus – hier 1°/s und 3°/s – erzeugen eine Hysterese, die ein ständiges Hin- und Herschalten zwischen den Modi verhindert.
Entwurfsregeln
- Dipolmoment und Trägheitsmoment gemeinsam auslegen. Die Entdrallungszeit wird durch das Verhältnis von maximalem Stellmoment zu anfänglichem Drehimpuls bestimmt; Leiterplattenspulen auf einem 1P-PocketQube führen auf Entdrallungszeiten in der Größenordnung eines Umlaufs, nicht mehrerer Stunden.
- Die Verstärkung bestimmt die Sättigungsphase. Eine zu hohe Verstärkung hält die Spulen dauerhaft in der Sättigung und lässt das Gesetz zu einer reinen Zweipunktregelung (Bang-Bang) degenerieren; eine zu kleine Verstärkung verschenkt verfügbares Stellmoment.
- Magnetometer sorgfältig platzieren und kalibrieren. Batterieströme und Spulen erzeugen einen konstanten Offset im Messsignal. Die zeitliche Ableitung eliminiert zwar den Großteil eines konstanten Offsets, beeinflusst aber dennoch das Sättigungs- und Rauschverhalten. In der Nähe eines Permanentmagneten – wie bei passiv magnetisch stabilisierten Entwürfen – kann das Störfeld den Messbereich des Sensors überschreiten[6].
- Entdrallung ist nur die erste Phase. Eine präzise Ausrichtung erfordert Sonnensensoren, Gyroskope und gegebenenfalls Reaktionsräder unter einem nachgeschalteten Lageregler.